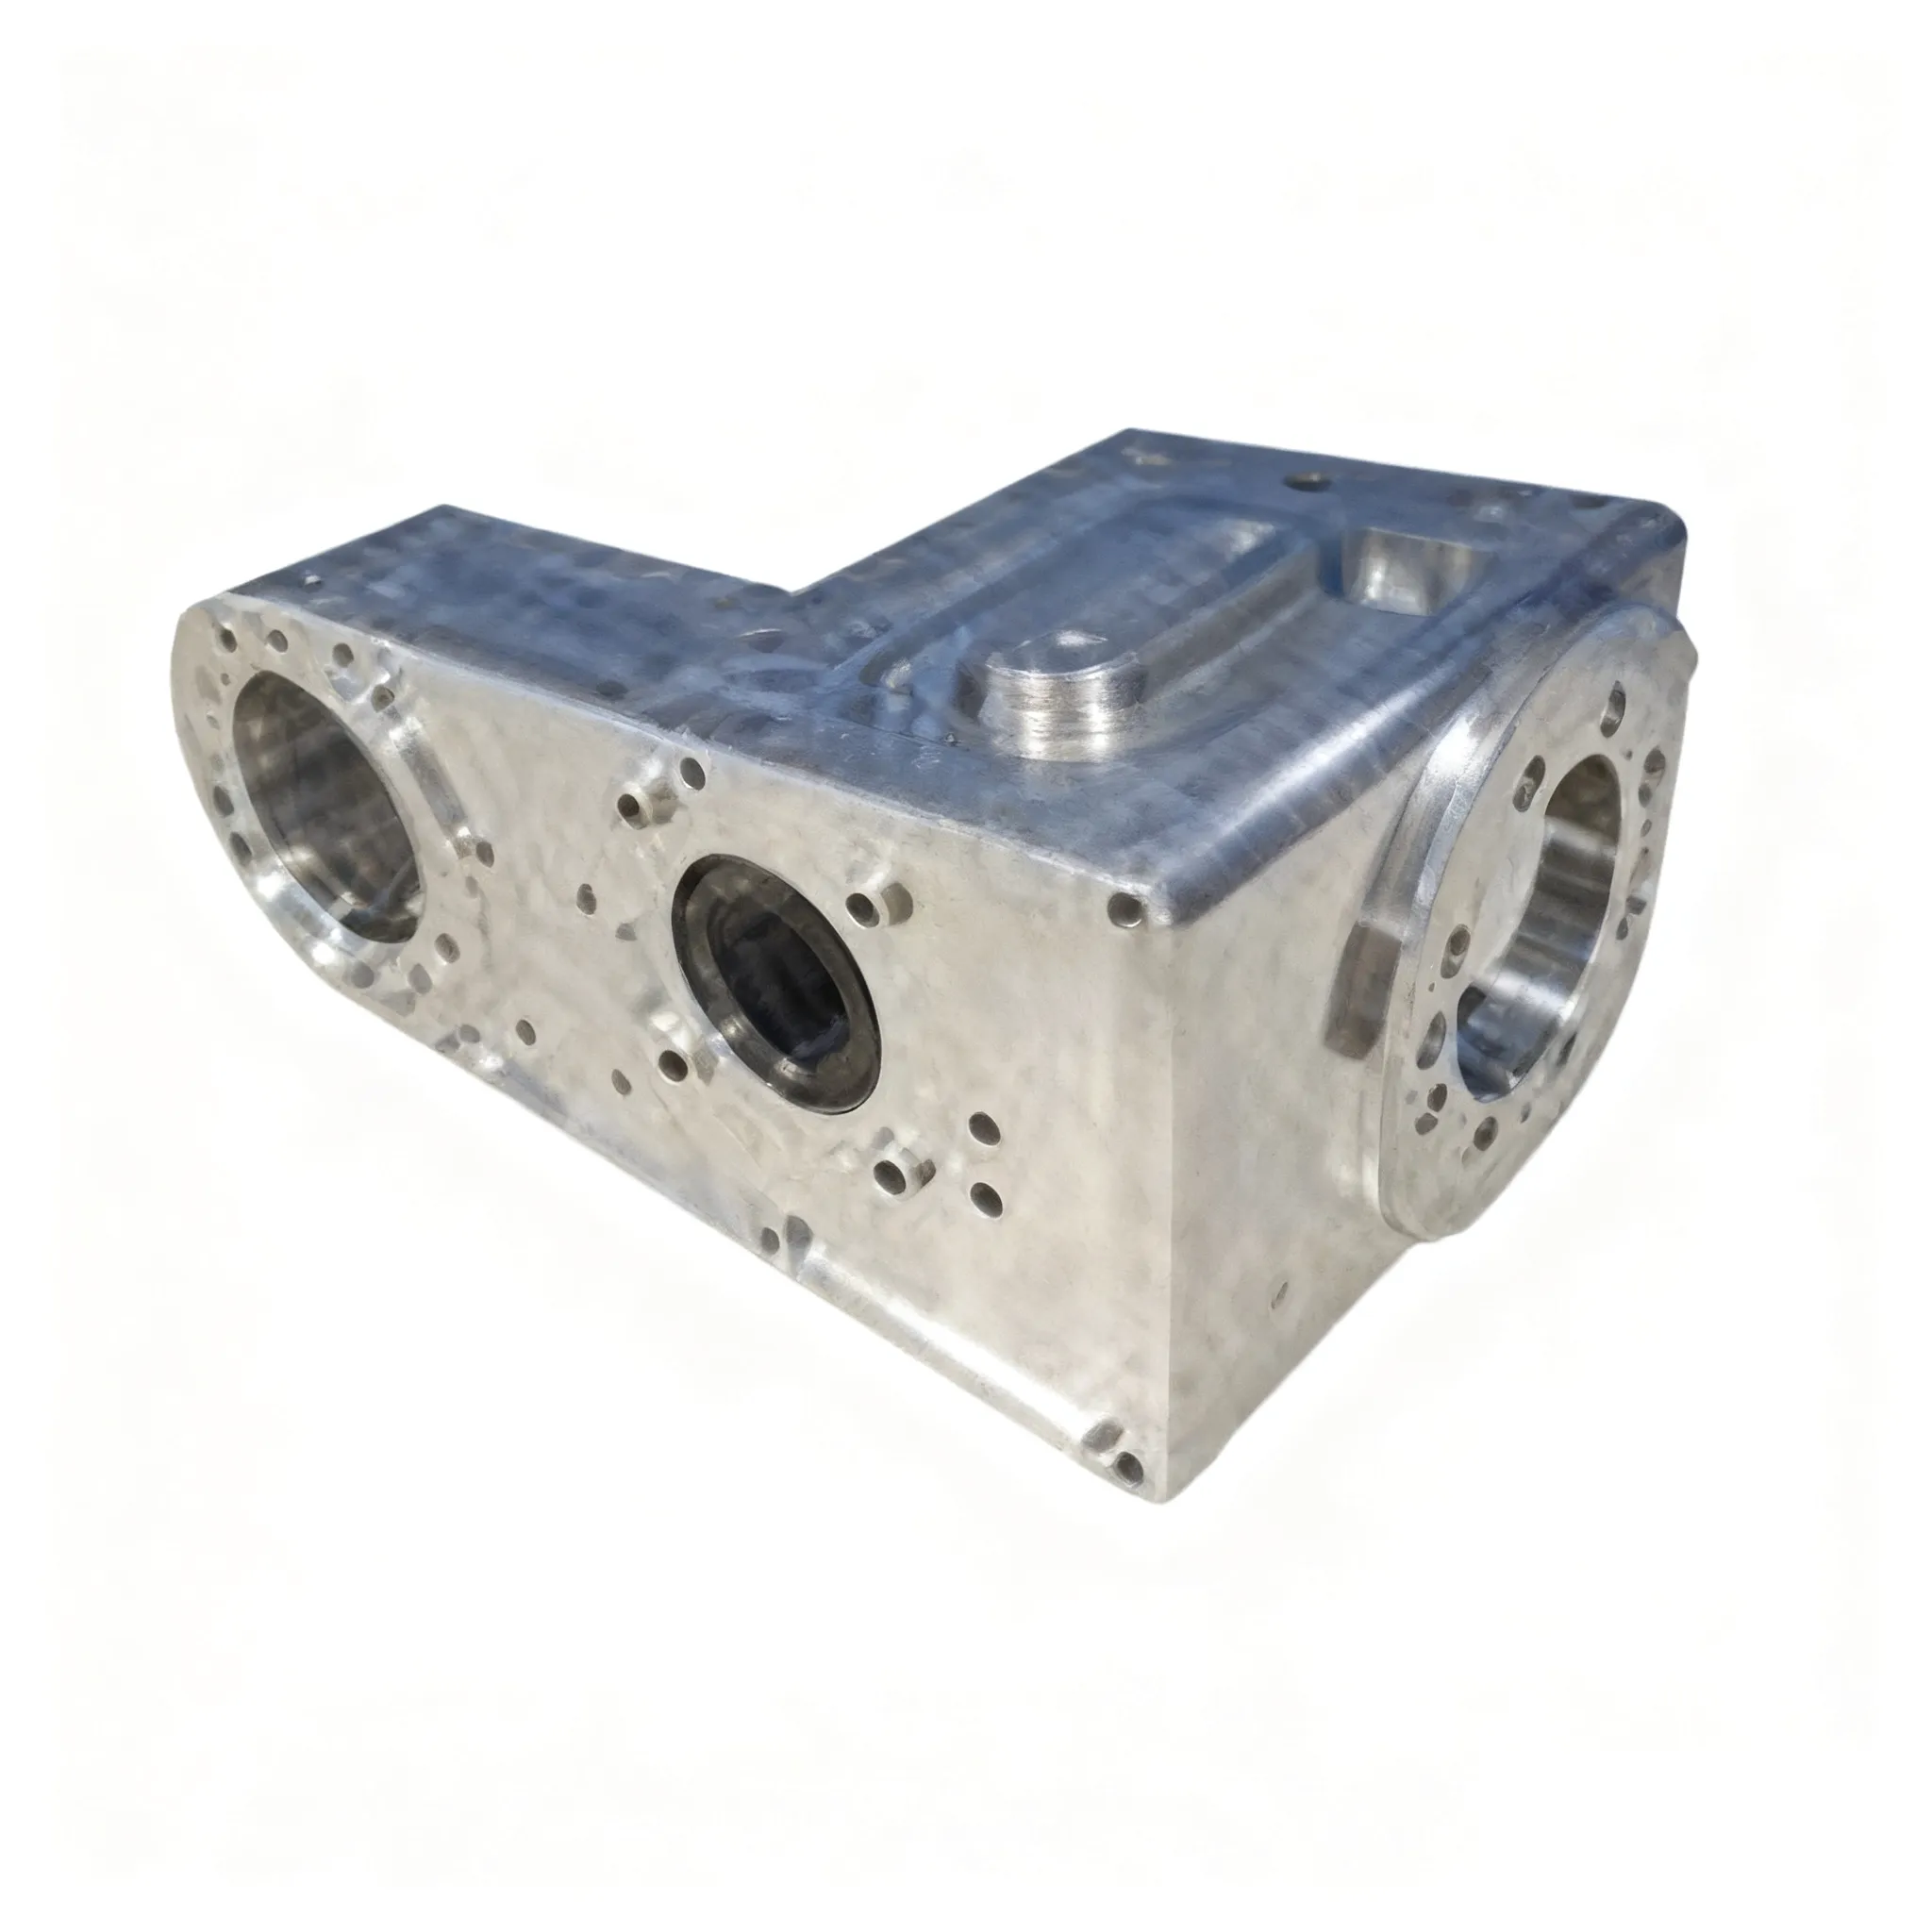
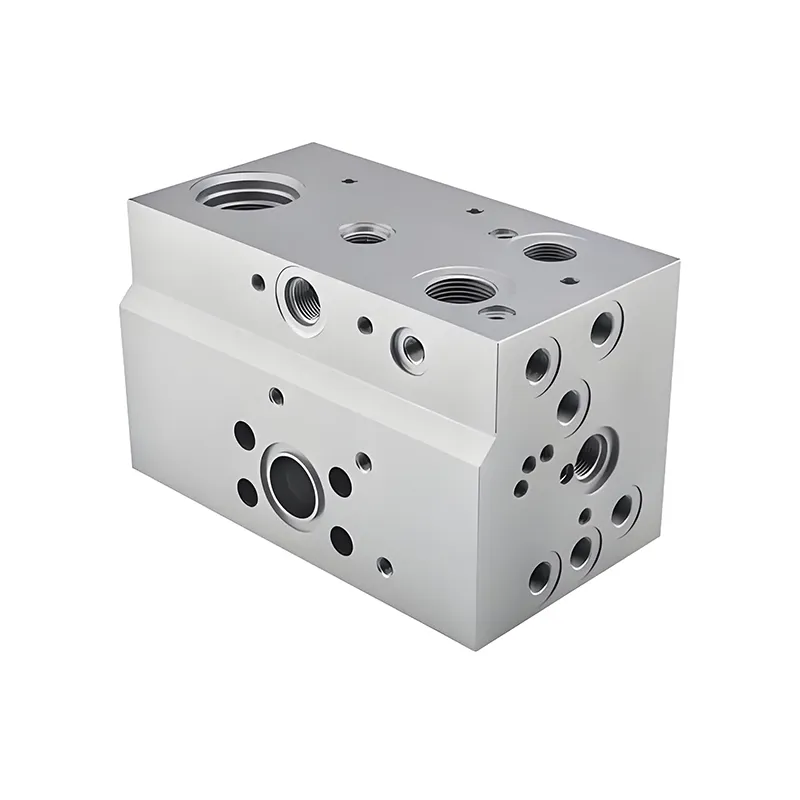
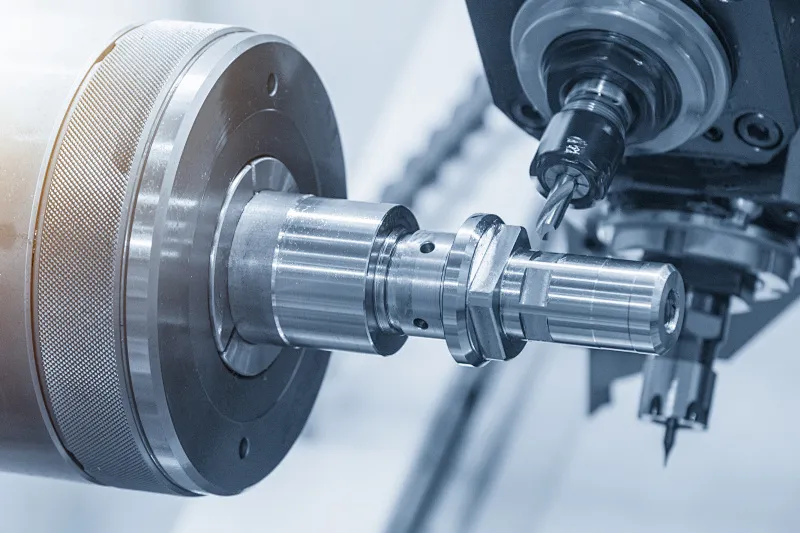
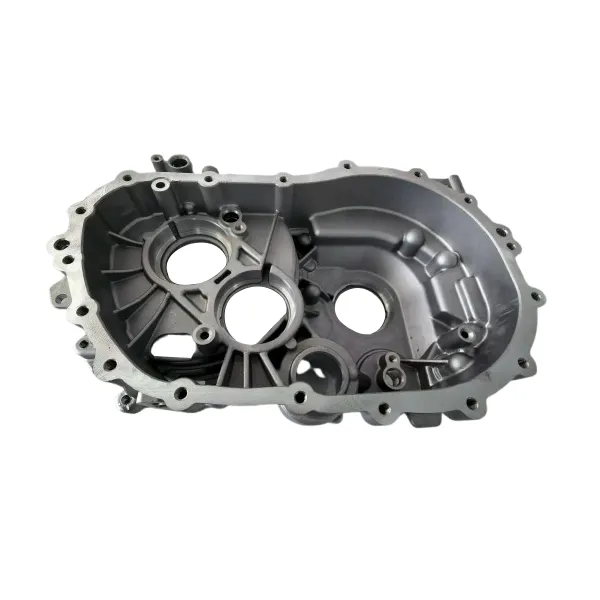
Прототипирование роботизированных компонентов— это основной этап исследований и разработок роботов, функциональной проверки и оптимизации производительности. Он использует высокоточную трансмиссию робота, сложную логику движения и адаптивность к нескольким сценариям для быстрого преобразования проектных решений в физические прототипы. Эти прототипы затем используются для проверки ключевых показателей, таких как структурная стабильность, точность движения и грузоподъемность, что в конечном итоге снижает производственные риски. Выбор технологий и разработка процессов имеют сходство с прототипированием автомобильных деталей, но больше внимания уделяется специфическим требованиям роботов, таким как «точная трансмиссия», «легкий вес» и «совместимость с несколькими материалами». Ниже приводится подробный анализ этих основных аспектов:
Основные цели и сценарии применения прототипирования деталей роботов
Суть прототипирования роботизированных деталей заключается в проверке функциональной осуществимости и репетиции процессов массового производства, в первую очередь в следующих сценариях:
Проверка точности трансмиссии. Для основных компонентов трансмиссии, таких как редукторы, подшипники и шестерни, используются прототипы для проверки точности зацепления и эффективности трансмиссии (например, на наличие признаков заедания или ненормального шума), чтобы гарантировать, что погрешности движения робота находятся в пределах ± 0,01 мм (например, для промышленных роботизированных манипуляторов).
Структурная прочность и испытание на нагрузку. Для несущих компонентов, таких как рычаги роботизированной руки и рамы кузова, прототипы используются для моделирования реальных рабочих условий (например, перенос груза массой 5 кг) для проверки устойчивости к изгибу и усталости, чтобы избежать риска «поломки под нагрузкой» после массового производства. Оценка гибкости движения. Для движущихся частей, таких как шарнирные узлы и гибкие захваты, прототипы используются для проверки диапазона движения (например, угла поворота, телескопического перемещения), скорости реакции (например, задержки захватывающего действия), а также оптимизации механической конструкции и логики управления.
Тестирование совместимости нескольких материалов. Роботам часто требуется комбинация «металл + пластик + гибкие материалы» (например, металлические соединения + пластиковый корпус + силиконовые захваты). Проверка прототипа требует проверки совместимости сборки из различных материалов (например, соответствия коэффициента теплового расширения и надежности соединения).
Проверка мелкосерийной настройки: для специализированных роботов (например, медицинских хирургических роботов и взрывозащищенных роботов) требуются небольшие партии прототипов (10-50 штук) для тестирования адаптации к сценарию (например, стерильность для хирургических роботов, ударопрочность для взрывозащищенных роботов).
Мы используем файлы cookie, чтобы предложить вам лучший опыт просмотра, анализировать трафик сайта и персонализировать контент. Используя этот сайт, вы соглашаетесь на использование нами файлов cookie. политика конфиденциальности